Transformer 模型详解(从“顺序理解”到“全局关系建模”)
每个词都不再是孤立的,而是被放在整个语境中不断重新定义。
TECHALPACA / ROBOTICS RESEARCH
从技术到落地,记录机器人行业的研究与实践。
每个词都不再是孤立的,而是被放在整个语境中不断重新定义。
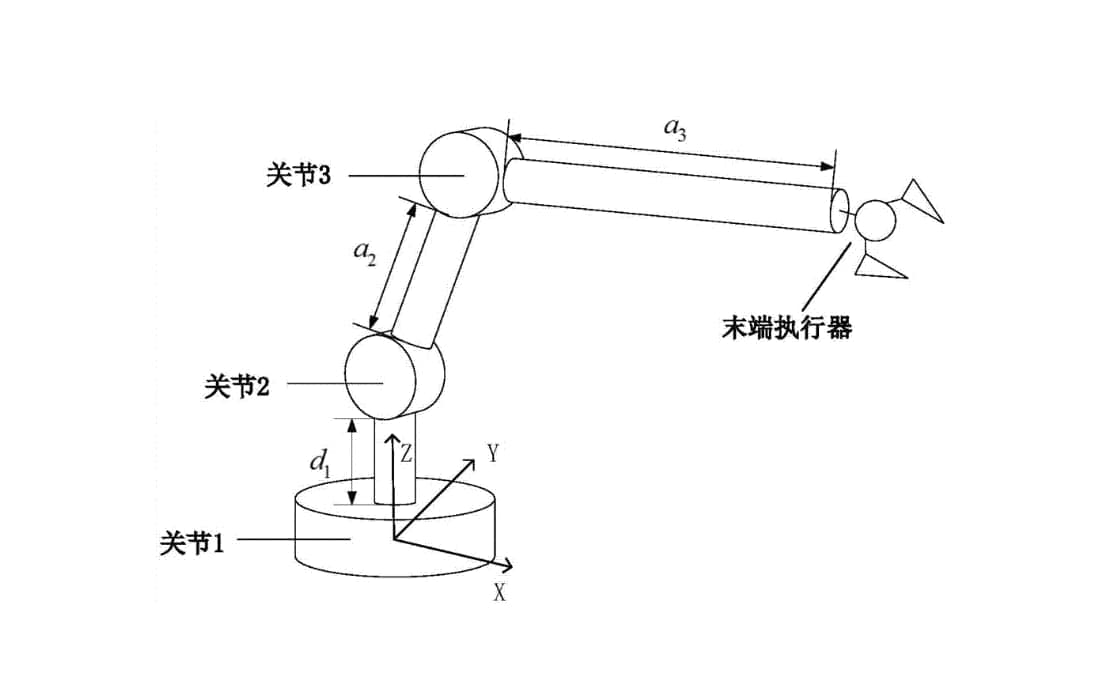
机械臂视觉操作流程 = 手眼标定 + 目标识别与定位 + 操作姿态分析 + 运动规划 = 手眼标定 + 深度学习 + 运动规划
mkdir -p 自定义空间名称/src
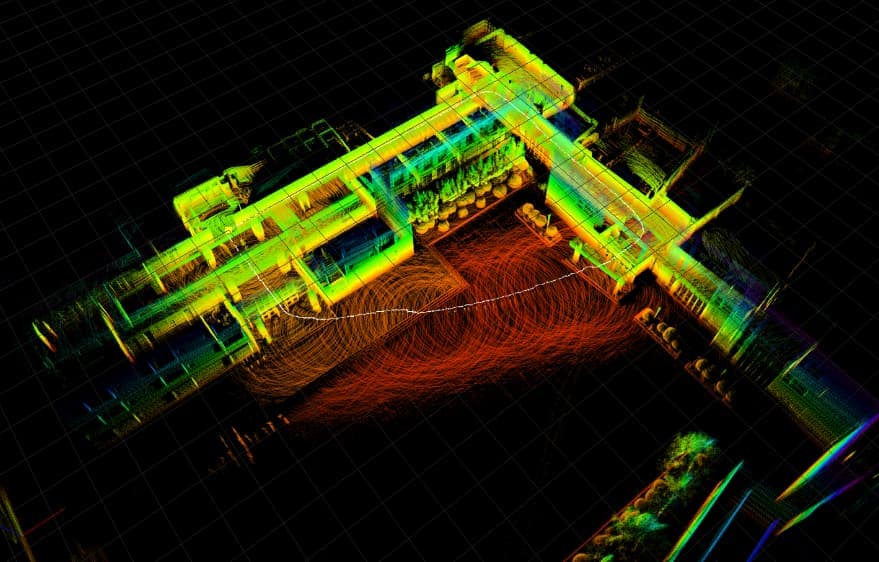
要解决机器人自主导航问题就需要有感知(建图和定位)参与,通过感知输出机器人当前环境的地图信息和位置。
所谓机器人仿真其实就是通过软件来模仿硬件的特性,用于验证机器人算法、架构等。
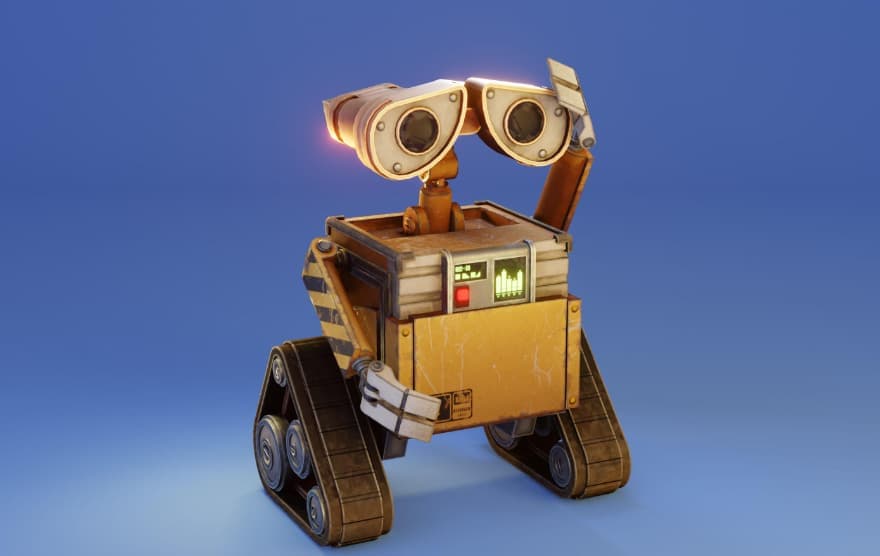
URDF(Unified Robot Description Format)统一机器人描述格式,URDF使用XML格式描述机器人文件。