从 A* 到 DWB:用 ROS 2 Nav2 实现激光雷达 SLAM 与自主导航
从激光雷达、SLAM 和坐标变换讲起,逐步接入 Nav2 全局 A*、DWB 局部动态避障,附官方项目、启动流程、调参思路与排错清单。
TECHALPACA / ROBOTICS RESEARCH
从技术到落地,记录机器人行业的研究与实践。
从激光雷达、SLAM 和坐标变换讲起,逐步接入 Nav2 全局 A*、DWB 局部动态避障,附官方项目、启动流程、调参思路与排错清单。
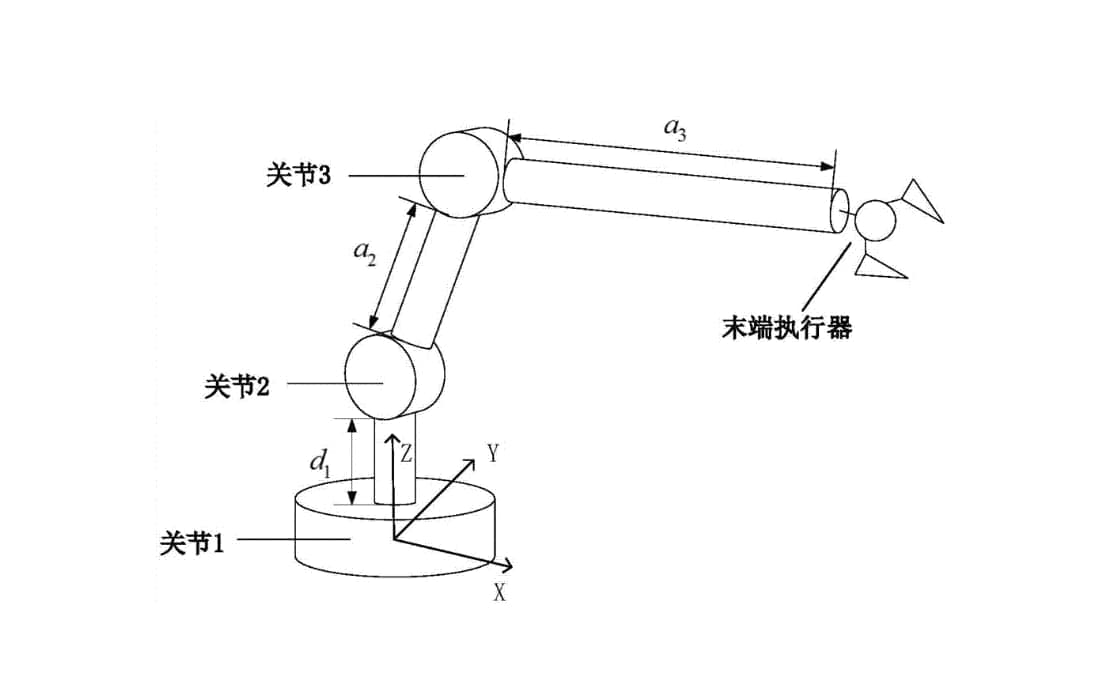
机械臂视觉操作流程 = 手眼标定 + 目标识别与定位 + 操作姿态分析 + 运动规划 = 手眼标定 + 深度学习 + 运动规划
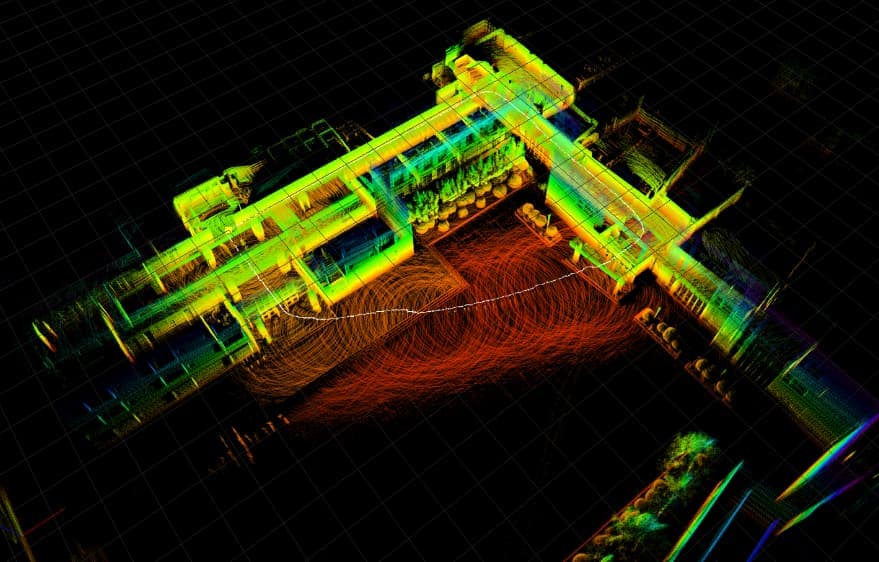
要解决机器人自主导航问题就需要有感知(建图和定位)参与,通过感知输出机器人当前环境的地图信息和位置。