开源移动机器人MickRobot项目解析
从硬件、嵌入式、ROS驱动到SLAM导航完整拆解
TECHALPACA / ROBOTICS RESEARCH
从技术到落地,记录机器人行业的研究与实践。
从硬件、嵌入式、ROS驱动到SLAM导航完整拆解
从环境搭建、机器人控制、数据采集,到 Policy 训练、部署与 VLA,记录我学习 LeRobot 的完整过程与思考。
认识工作空间、功能包、节点、消息与通信机制。
mkdir -p 自定义空间名称/src
所谓机器人仿真其实就是通过软件来模仿硬件的特性,用于验证机器人算法、架构等。
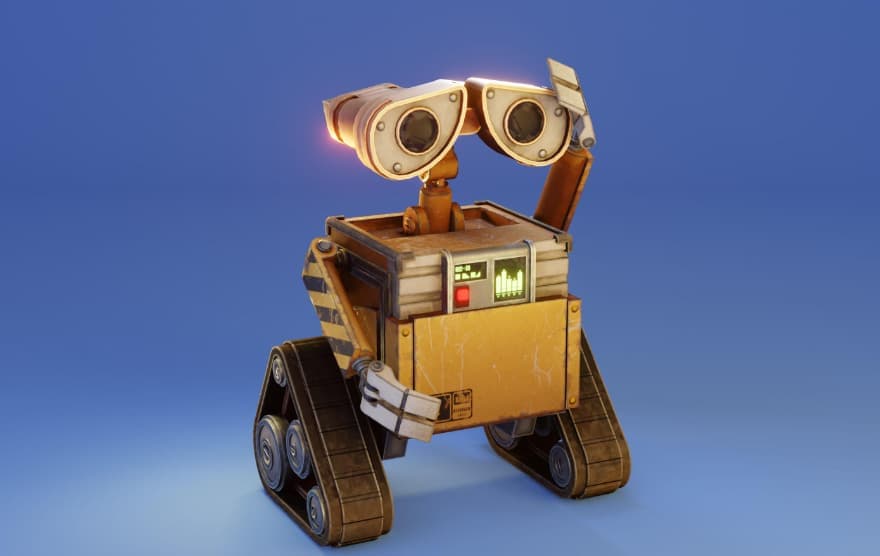
URDF(Unified Robot Description Format)统一机器人描述格式,URDF使用XML格式描述机器人文件。