BUCK 降压电路和 LDO 稳压方案:BUCK 通过高频开关和储能元件实现高效率的电压转换,LDO 则通过线性调整管消耗多余的电压,获得简单、低噪声的直流输出。
这里展示不同的电路模块,有BUCK、LDO它们解决的是同一个问题,却采用了完全不同的物理机制,BOOST电路下一篇文章讲一讲。
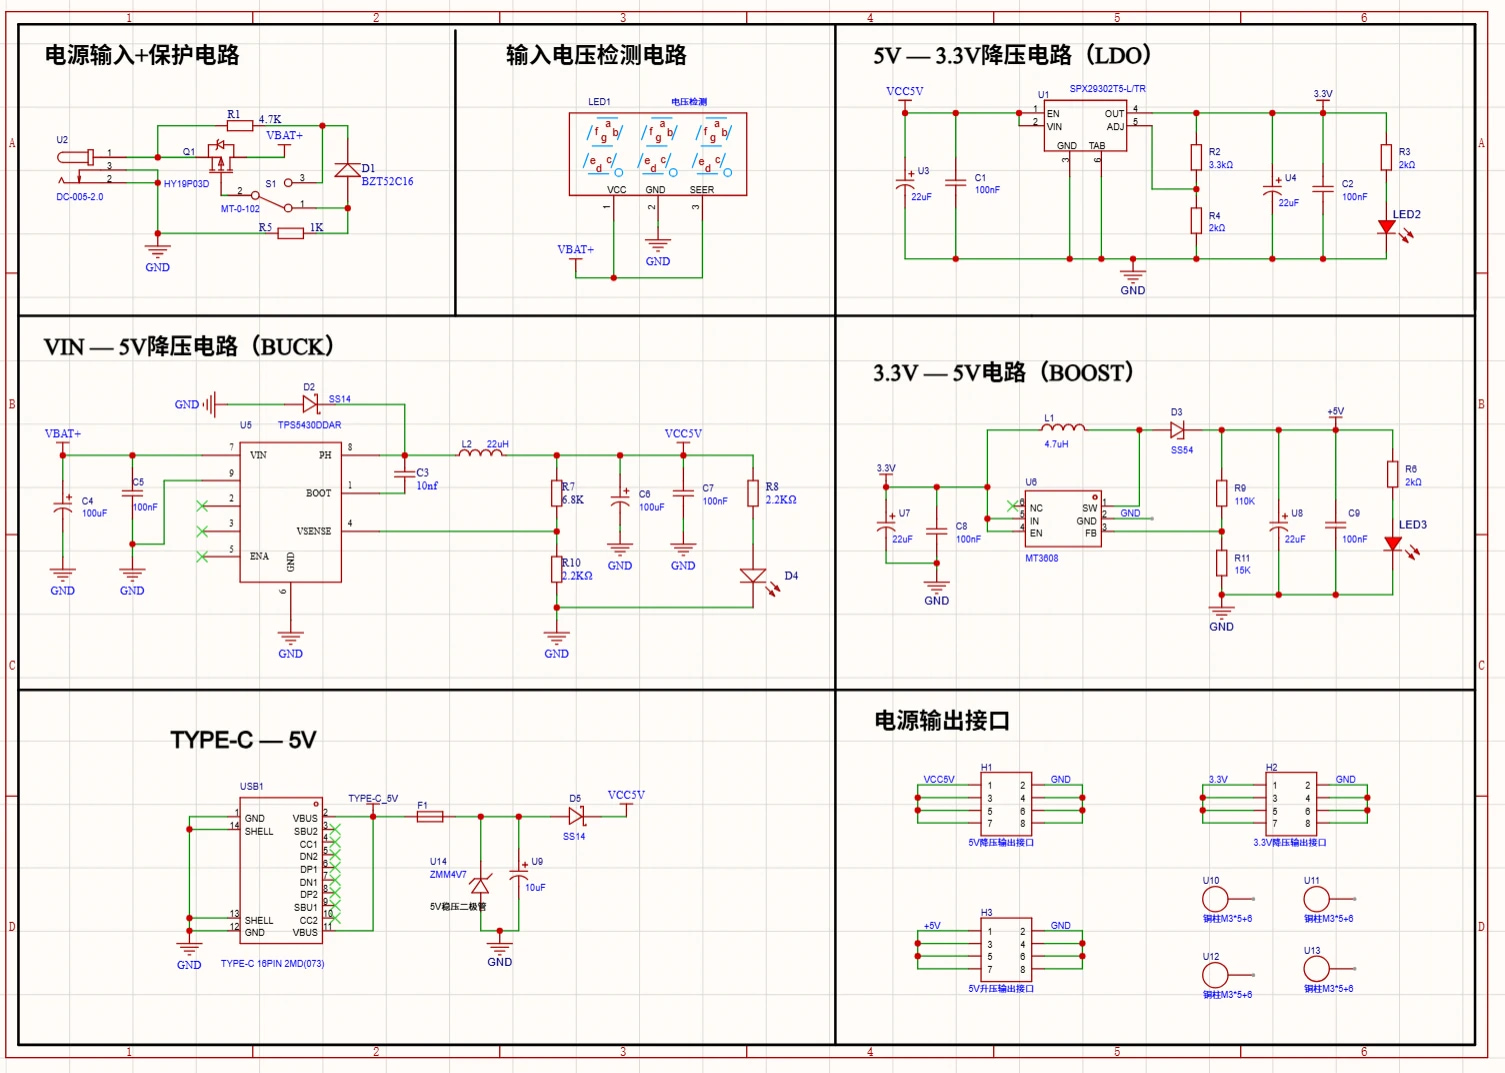
一、BUCK:把电压切碎,再重新滤平
BUCK 是一种最基础、也最常用的 DC-DC 降压变换器。它的核心思想是通过 MOSFET 周期性地接通和切断输入电源,再利用电感和电容将脉冲能量转换成相对稳定的直流输出。
先了解MOS下管,MOSFET 分为 N 沟道 和 P 沟道 两种类型,箭头往里面指就是NMOS管,往外面指就是PMOS管。
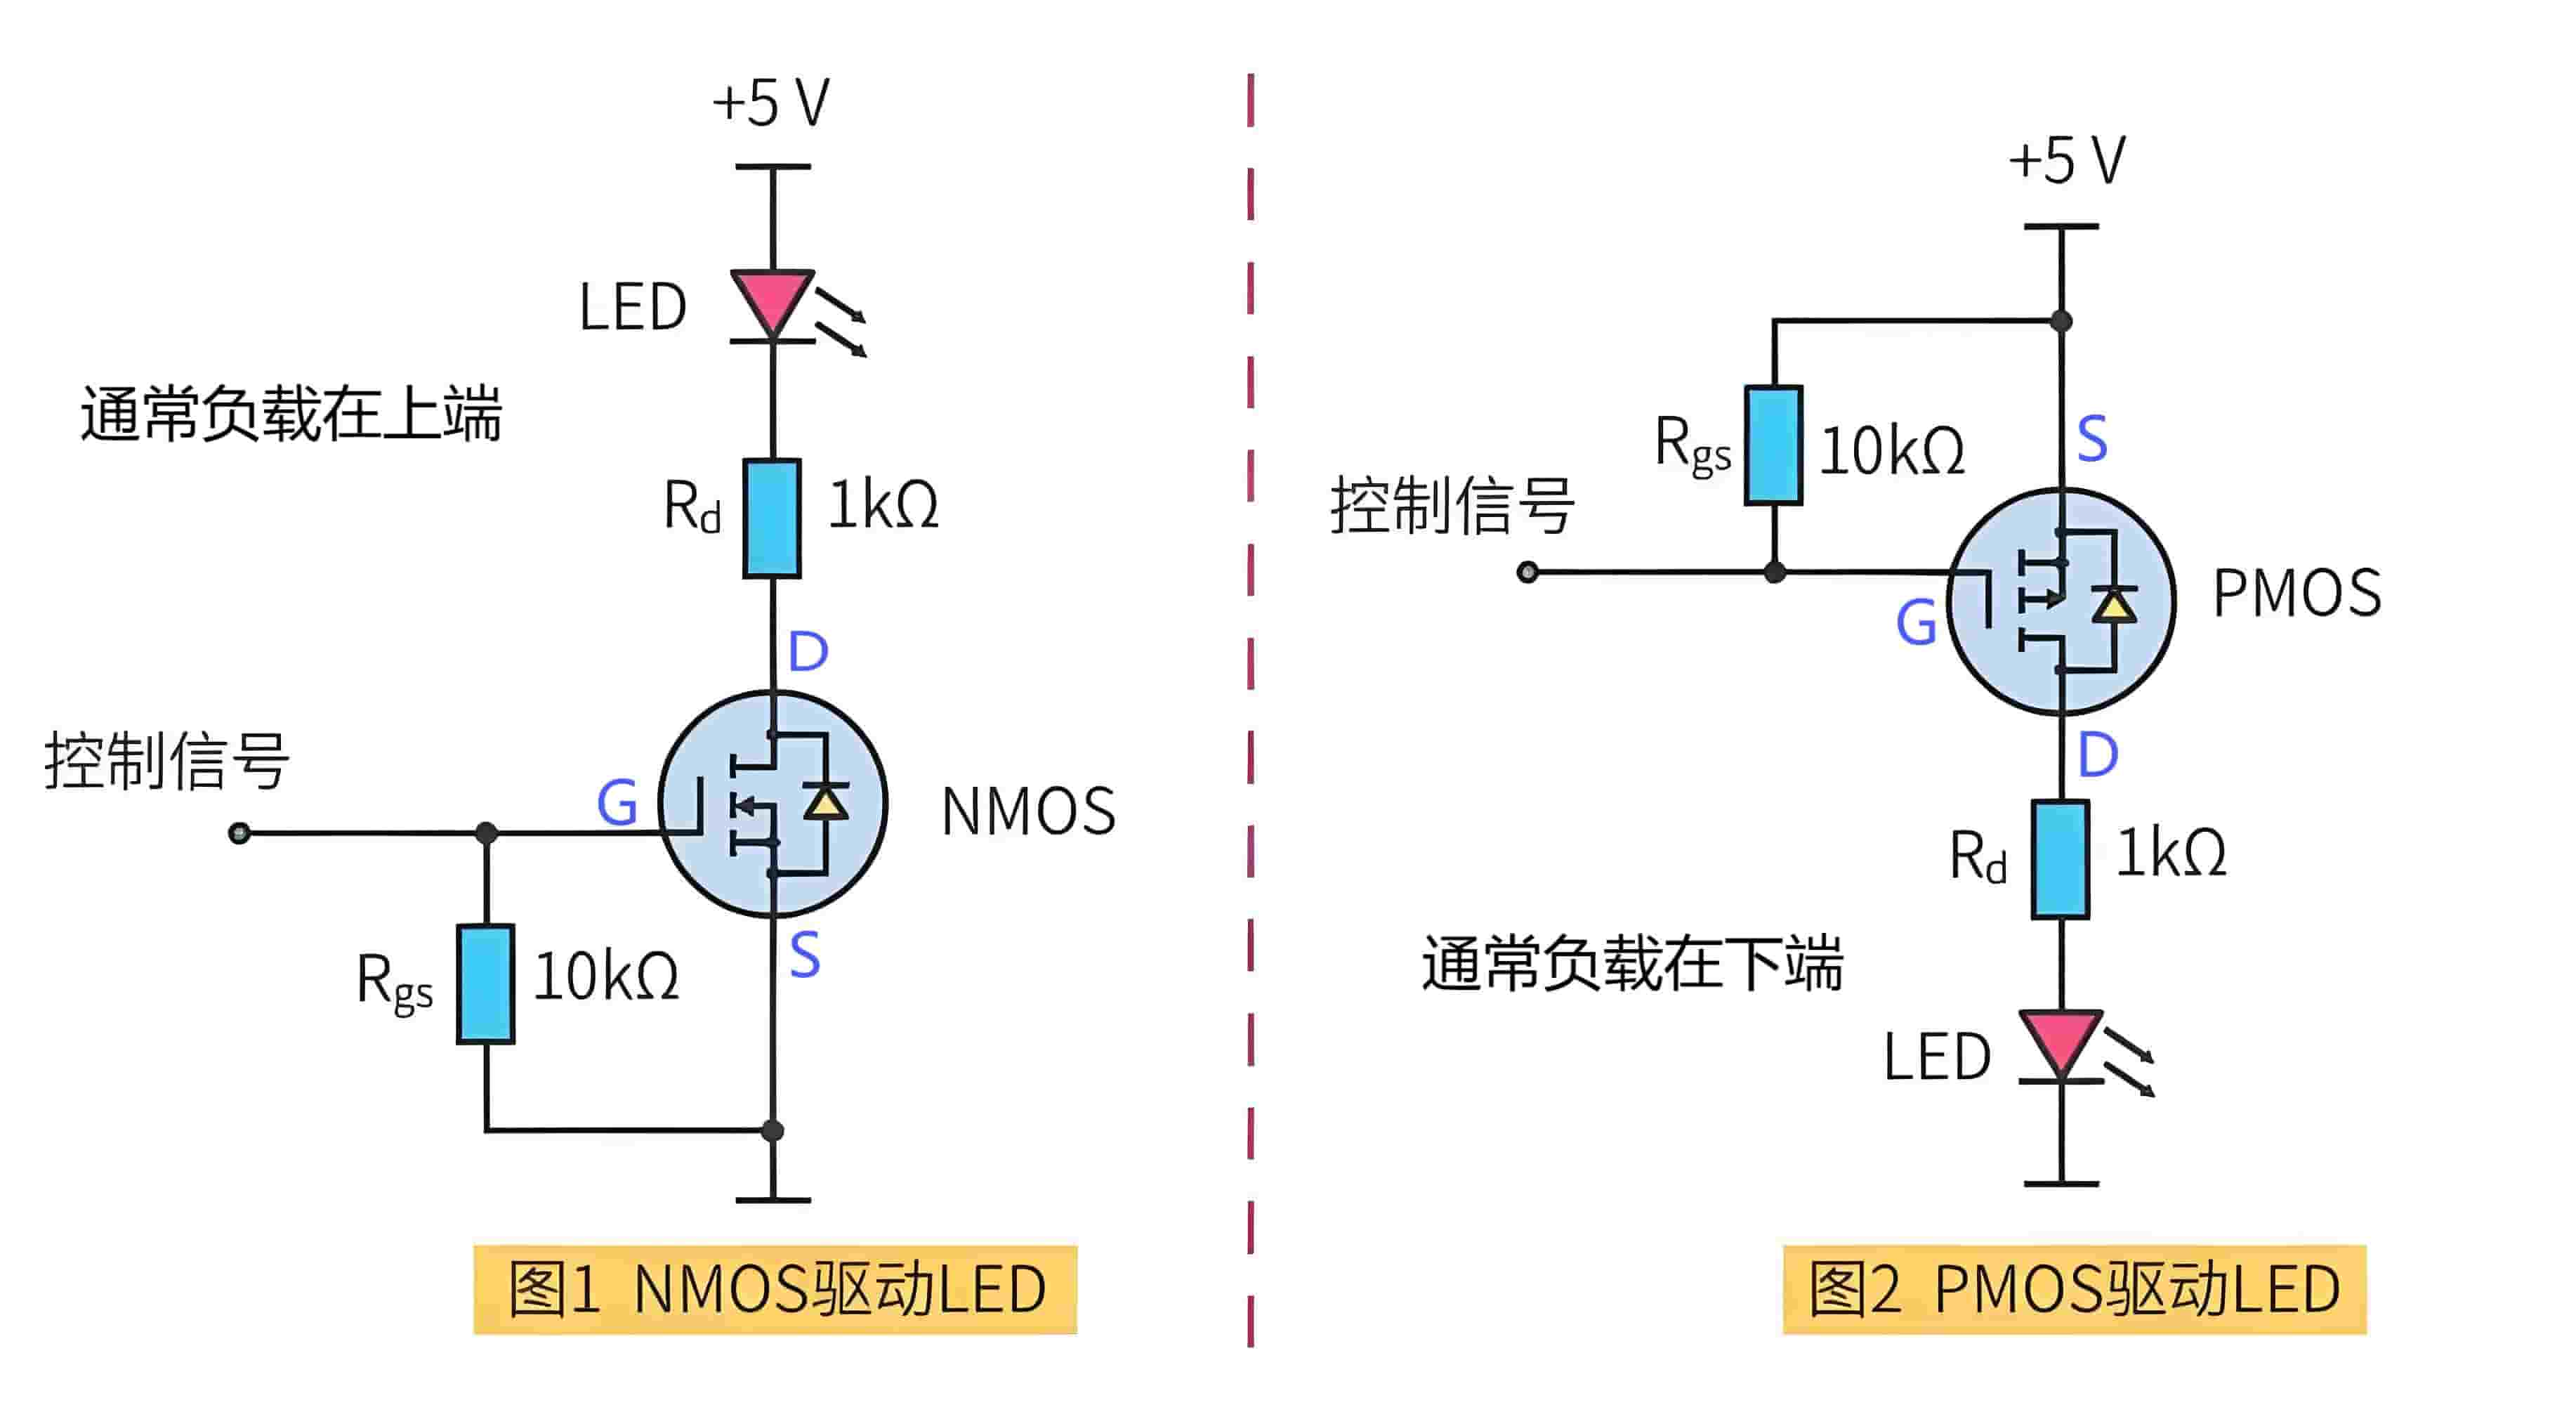
以PMOS管为例,当控制信号为低电平,MOSFET导通,供电;高电平,MOSFET截至,切断电源。
在了解一下稳压二极管,齐纳二极管是专门设计工作在反向击穿状态下的。它的正常工作就是利用可逆的电击穿特性,在击穿后,无论电流在一定范围内如何变化,其两端电压能保持相对稳定,从而实现稳压功能。
BZT52C16中文资料__稳压二极管_数据手册下载
当然,稳压二极管同样有电流上限。如果反向电流超过其额定最大值,它也会因过热而发生热击穿,永久损坏。
最基本的BUCK功率级只需要四个元件:一个有源开关(MOSFET)、一个无源开关(二极管或同步整流MOSFET)、一个滤波电感、一个滤波电容。输入接,输出接负载。
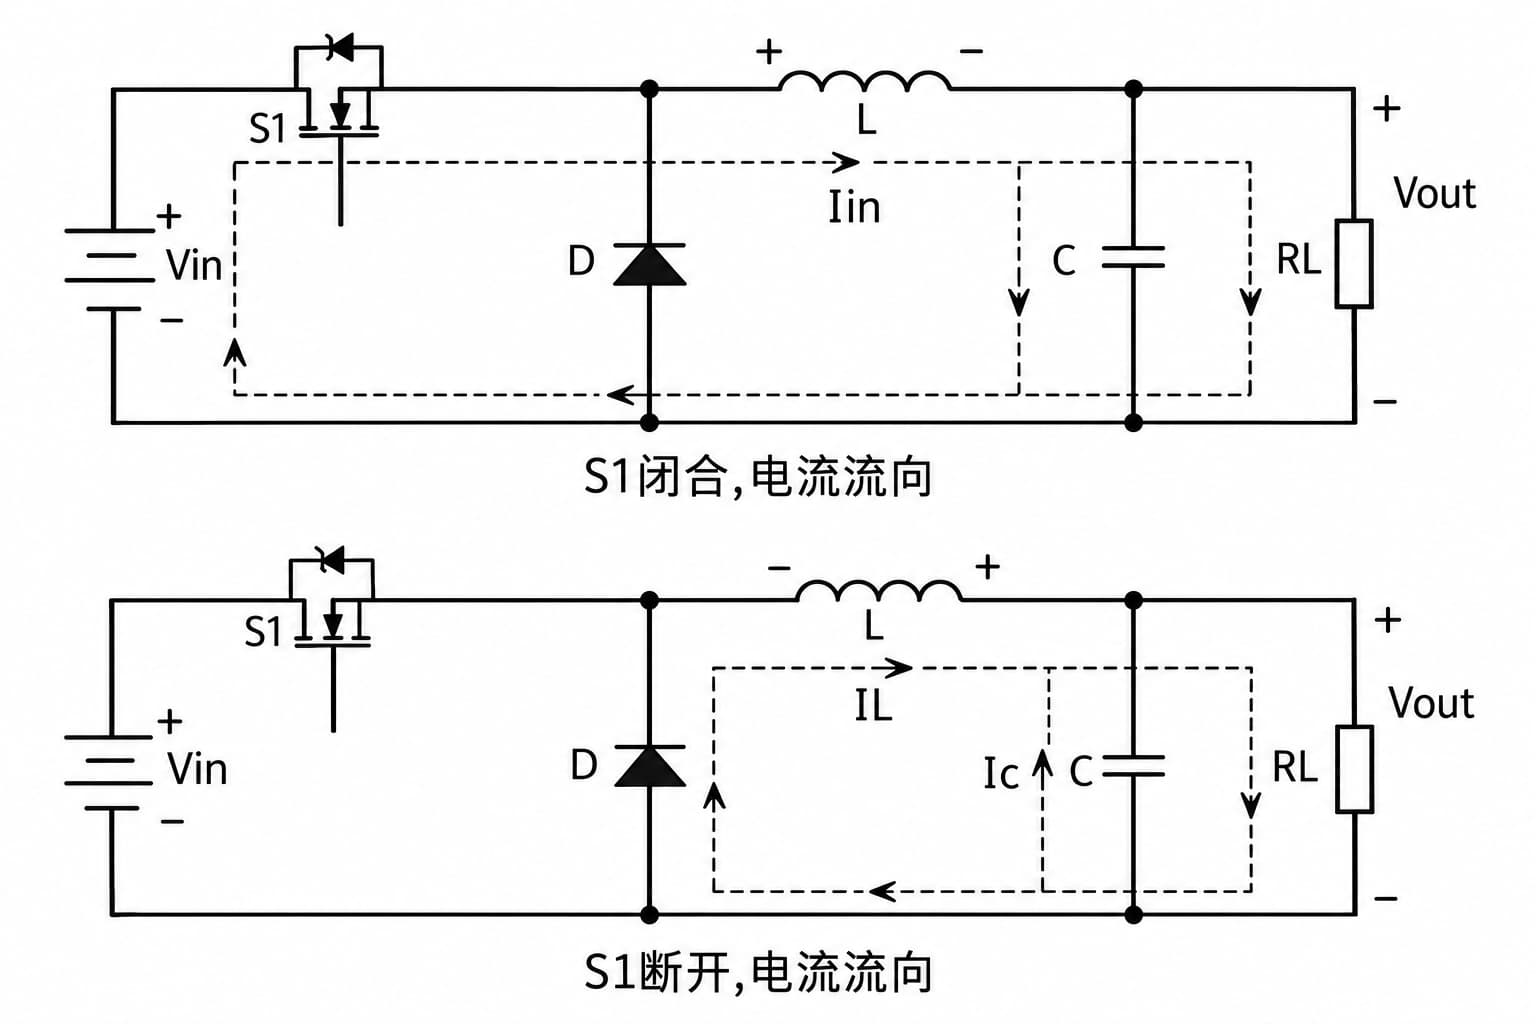
开关导通时,电感左端接到 ,右端是输出 (忽略导通压降),电感两端承受正向电压 ,电感电流线性上升,同时给输出电容和负载供能。开关关断时,电感通过续流路径将左端拉到约 0V,电感两端承受反向电压 ,电流线性下降,储存在电感中的能量释放给负载。输出电容的作用是在开关状态切换期间维持输出电压的连续。
二、BUCK 的核心:电感伏秒平衡
BUCK 的关键并不是某一条孤立的公式,而是电感的伏秒平衡。电感的基本关系为:
这意味着电感两端的电压决定电流变化的速度。稳态运行时,电感电流在每个开关周期结束后必须回到周期开始时的值,否则电流会逐周期累积,最终可能引起电感饱和或触发过流保护。
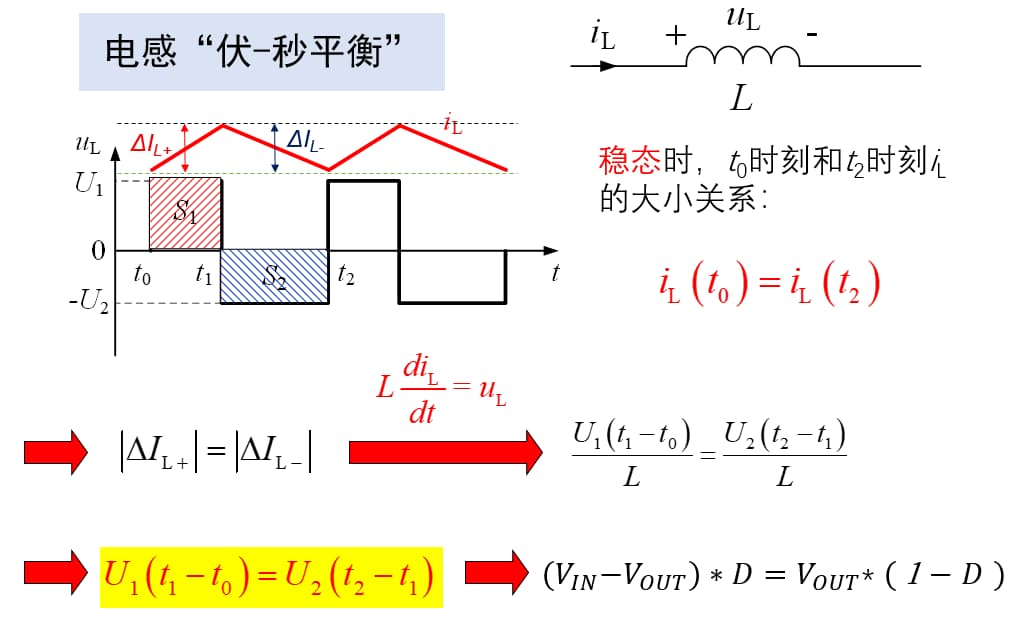
设开关周期为 ,开关频率为 ,占空比为 ,则主开关导通时间为 ,关断时间为 。在理想连续导通模式(CCM)下,导通期间电感两端电压为 ,关断期间电感两端电压约为 。根据一个周期内电感电压的时间积分为零,可以得到:
整理后得到 BUCK 最重要的关系式:
也就是说,在理想 CCM 条件下,输出电压等于输入电压乘以占空比。例如,输入电压为 ,希望得到 输出,则理想占空比为:
控制器只需要通过调节占空比,就可以改变输出电压。不过,这个关系式建立在理想器件和稳态 CCM 的前提下。实际电路还存在 MOSFET 导通压降、二极管正向压降、电感电阻和开关损耗,因此输出电压并不总是严格等于 。
当负载较轻、电感电流在关断期间降到零时,电路可能进入断续导通模式(DCM)。此时,一个周期内包含导通、续流以及电流为零三个阶段,输出电压的转换关系会受到负载、电感量和开关频率影响,不能再直接使用 计算。
三、从公式走向元件选型:电感与电容
占空比决定理想输出电压,而电感量主要决定电感电流纹波。由电感基本关系可知,在理想 CCM 下,电感电流的峰峰值纹波可以写成:
利用 ,也可以写成:
因此,电感量可以初步估算为:
工程上常把电感纹波电流设定为最大输出电流的约 20%∼40%,具体比例取决于效率、体积、瞬态响应和成本要求。纹波较小,通常意味着需要更大的电感;纹波较大,则可能增加峰值电流、导通损耗和输出纹波。
选定电感量后,还要检查饱和电流、额定 RMS 电流、直流电阻和磁芯损耗。电感饱和电流应高于设计中可能出现的峰值电流,并为瞬态和限流情况留出合理余量。
输出电容则主要负责平滑输出电压,并在负载突然变化时暂时补充电流。在理想化的 CCM BUCK 中,若忽略其他寄生效应,输出纹波可以近似估算为:
其中, 是电容等效串联电阻, 是输出电容。第一项表示电感纹波电流流过 ESR 产生的电压变化,第二项表示电容充放电引起的电压变化。
但电容选型不能只看稳态纹波。负载电流突然增加时,电感电流无法瞬间上升,输出电容必须先承担额外负载。忽略 ESR 并假设电感电流在短时间内变化不大,可以用下式估算电压跌落:
其中, 为负载电流变化量, 为控制环路使电感电流跟上负载所需的时间。实际选型还需要考虑电容的直流偏压降额、容差、温度特性、纹波电流额定值以及控制器对输出电容的要求。
开关频率同样是一项重要的设计取舍。频率提高通常能够减小所需的电感和电容,但也会增加开关损耗、驱动损耗,并可能使 EMI 设计更加困难。因此,不能单纯追求更高频率,而应根据输入输出条件、功率等级和器件特性选择合适的工作频率。
四、反馈控制:让输出电压稳定下来
前面的 描述的是理想功率级的稳态关系。实际输入电压和负载都会变化,电源需要通过反馈控制实时调节占空比,才能保持输出稳定。
电压模式控制直接采样输出电压,将误差信号与锯齿波比较产生 PWM。它的功率级包含 LC 滤波器形成的双极点,在谐振频率附近会带来较大的相位滞后,因此通常需要更复杂的环路补偿,例如采用 Type III 补偿网络。
峰值电流模式控制则在电压外环之外增加电感电流内环。控制器根据电流检测信号决定每个周期的关断时刻,使功率级的控制特性更容易处理,通常可以使用相对简单的 Type II 补偿。它还便于实现逐周期限流。不过,当占空比超过 50% 时,峰值电流模式可能出现次谐波振荡,通常需要通过斜坡补偿解决。
另一类常见方式是恒定导通时间(COT)控制。它通过固定导通时间,并根据输出反馈决定何时开始下一次导通,能够实现较快的负载瞬态响应。但其开关频率可能随输入电压、输出电压和负载变化,纹波注入及稳定性也需要结合具体控制器设计。
这些控制方式并不存在绝对的优劣。电压模式适合相应的功率级和控制需求,电流模式便于电流控制与限流,COT 则常用于强调瞬态响应的场景。实际选型需要结合控制器数据手册、补偿要求、负载范围和 EMI 约束判断。
五、效率、同步整流与多相设计
BUCK 的主要损耗包括 MOSFET 导通损耗、开关损耗、电感铜损和磁芯损耗。MOSFET 的导通损耗可以粗略表示为:
在低压、大电流应用中,续流二极管的正向压降会带来明显损耗。同步整流 BUCK 使用另一颗 MOSFET 替代续流二极管,使导通压降从二极管近似固定的正向压降,变为与电流和导通电阻有关的压降。这通常能够提升效率,但需要合理控制上下管的切换时序,避免两管同时导通造成直通电流。
轻载时,如果同步整流 MOSFET 仍然强制导通,电感电流可能反向,带来额外损耗。因此,许多控制器会使用过零检测、跳周期或轻载降频等方式改善轻载效率。在更高电流的场景中,还可以采用多相交错并联,把负载电流分配到多个功率级,降低单相电流和热应力,并通过相位交错减小总输出纹波。
六、LDO:用线性调整换取干净的电源
LDO(Low-Dropout Regulator,低压差线性稳压器)通过调整管在线性区域内工作,控制输入与输出之间的压降,从而稳定输出电压。它通常由参考电压、误差放大器、调整管、反馈分压网络和保护电路构成。
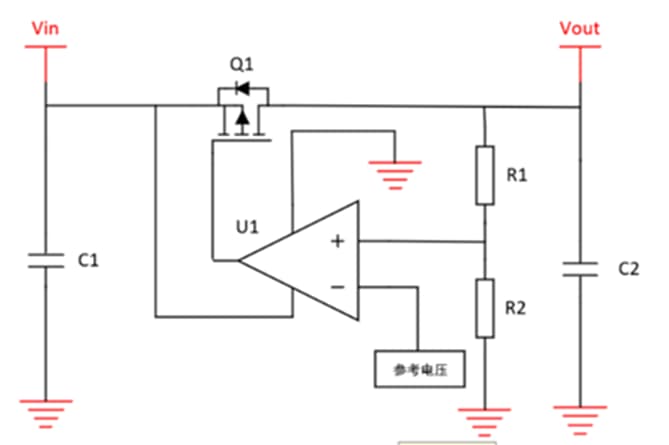
这篇博客不想堆参数表,而是沿着这张图,把 LDO 从“为什么需要”到“怎么用对”的逻辑串一遍。
可调 LDO 通过电阻分压将输出电压的一部分反馈给误差放大器。放大器比较反馈电压 与参考电压 ,再调节调整管的导通程度,让输出回到目标值。在常见的分压连接中,若 从输出端接到反馈端, 从反馈端接地,则:
固定输出版本通常把分压电阻集成在芯片内部,可调版本则允许用户通过外部电阻设定输出。
LDO 的关键在于低压差。传统线性稳压器可能需要较大的输入输出压差才能正常稳压,而 LDO 通常采用 PNP 或 PMOS 等调整管结构,在满足规定负载和温度条件时,可以用较小的压差维持输出。具体压差取决于器件类型、负载电流和工作条件,并不是所有 LDO 都能在满载时保持极低压差。
LDO 最大的优势是结构简单,没有 BUCK 那样的高频开关节点和功率电感,能够提供低噪声输出,并在合适条件下抑制上游电源的纹波。因此,它经常用于射频前端、PLL/VCO、高精度 ADC、音频 Codec 等对电源质量敏感的电路。
但 LDO 并不是高效率降压器件。由于输入电流和输出电流通常接近相等,输入输出电压差对应的功率主要转化为热量:
忽略静态电流时,其效率近似为:
例如, 转 时,理想近似效率只有 66%; 转 时,则只有约 27.5%。当输入输出压差较大且负载电流较高时,LDO 可能产生很大的热量。因此,设计时必须计算功耗,并根据封装热阻、PCB 铜面积、环境温度和最大结温判断是否能够安全工作。
七、LDO 数据手册与外围电路
选择 LDO 时,不能只看输出电压和最大输出电流。
首先需要检查压差(Dropout Voltage),即器件在指定负载下维持稳压所需的最小输入输出压差。输入电压最低值必须高于目标输出电压与实际所需压差之和,并留出必要余量。进入压差区后,输出调节能力和电源抑制能力都会下降。
其次是静态电流、接地电流、输出噪声和电源抑制比(PSRR)。静态电流会影响电池供电系统的待机功耗;输出噪声反映器件自身产生的噪声;PSRR 则衡量输入端纹波传递到输出端后被抑制的程度。PSRR 通常随频率、负载和输入输出压差变化,因此,如果 LDO 前面接的是开关电源,必须查看数据手册中目标开关频率附近的 PSRR 曲线,而不能只依赖某个低频条件下的标称值。
PSRR 可以表示为:
例如,若某一频率下 PSRR 为 ,输入纹波为 ,理想情况下对应的输出纹波约为 。实际结果仍取决于频率、负载和输入输出压差等条件。
负载调整率和线路调整率分别反映负载电流、输入电压变化时输出电压的变化程度。裕量电压(Headroom Voltage)则是数据手册规定某些性能指标时采用的输入输出压差条件,它与压差的概念不同:压差描述维持稳压的边界,裕量描述相关性能指标成立的测试条件。实际设计应同时关注这两个参数。
外围电容也非常重要。输出电容不仅用于降低输出阻抗,还可能参与 LDO 内部环路的稳定性设计。不同器件对最小电容量、ESR 和电容类型的要求并不相同,不能简单认为所有 LDO 都能直接使用任意陶瓷电容。输入电容应尽量靠近芯片输入引脚,以减小供电路径阻抗和改善瞬态响应。对于可调 LDO,输出与反馈端之间有时可以增加前馈电容来改善动态响应,但必须遵守数据手册建议,并确认不会引起启动或稳定性问题。
PCB 布局同样影响实际性能。输入、输出电容应靠近对应引脚;反馈走线应短而直接,并远离开关节点及大电流路径;输入与输出电容的回流路径应保持低阻抗,避免与负载大电流共用容易引入压降和噪声的细长走线。对于带散热焊盘的器件,还需要根据数据手册正确布置铜箔和散热过孔。
八、BUCK 与 LDO 如何选择
BUCK 与 LDO 的根本区别,在于它们如何处理输入与输出之间多余的电压。BUCK 通过开关和储能元件传递能量,因此通常适合输入输出压差较大、负载电流较高、对效率要求较高的场景;LDO 则通过调整管消耗多余电压,结构简单、噪声低,适合压差较小或对电源纯净度要求较高的场景。
实际选型可以从四个维度判断。
- 第一是效率与热设计:当压差大、负载电流高时,优先评估 BUCK
- 第二是噪声与 EMI:对射频、时钟、音频和高精度模拟电路,需要评估开关噪声是否会影响系统
- 第三是成本与空间:LDO 外围简单,但高压差下的散热可能需要更大封装或更多铜面积
- 第四是动态响应与稳定性:两种方案都需要考虑负载瞬态、输出电容和控制环路,而不能只根据静态输出电压判断
对于输入输出压差很小的应用,例如锂电池电压略高于 时,LDO 的效率可能接近 90%,在低噪声和简单性方面具有优势。相反,如果将 直接降到 且负载电流较大,LDO 的热损耗通常难以忽略,更适合考虑 BUCK。
更常见的工程方案是将两者组合使用:先通过 BUCK 高效地把输入电压降到接近目标值,再由 LDO 为敏感负载提供低噪声电源。这样既能减少 LDO 的压差损耗,又可以利用 LDO 的 PSRR 抑制部分上游开关纹波。不过,级联设计仍需验证 LDO 在实际开关频率处的 PSRR、最小输入裕量、热功耗和稳定性。
九、一个完整的 BUCK 设计实例
以 输入、 输出、 负载、 开关频率为例,假设采用理想 CCM,并将电感电流纹波设为最大输出电流的 30%。
首先计算占空比:
目标电感电流纹波为:
由电感计算公式:
因此可以从标准值 开始选型,再检查实际输入电压范围、纹波电流、峰值电流、饱和电流和温升。
如果输出纹波目标为 ,并且先忽略 ESR 的影响,则电容的初步估算为:
代入数据:
这里的 只是满足理想化容性纹波要求的估算值,并不代表实际电路只需要这么大的电容。实际设计还需考虑陶瓷电容的直流偏压降额、容差、ESR、负载瞬态和控制器推荐值,通常需要选取更大的有效电容量。
完成元件初选后,还要验证控制环路稳定性、MOSFET 和电感温升、输出纹波、负载阶跃响应以及电磁干扰。仿真适合帮助理解工作过程和缩小参数范围,但实际效率、相位裕度和温升最终仍需要结合硬件测试确认。
从 BUCK 到 LDO,可以看到两种不同的工程思路。BUCK 利用电感和电容储存、转移能量,以开关控制换取较高效率;LDO 则通过线性调整管消耗多余电压,以效率为代价换取简单的电路结构和较低的输出噪声。